
現在、屋内で稼働するロボットの多くは、稼働を開始する前に建物内をスキャンする必要があります。Mapxusは、既存の屋内マップをロボットが利用できる空間データへと変換します。一度作成したマップは、建物の運営管理者によって更新され、ロボット、AIエージェント、そして人が共通のマップとして利用できます。
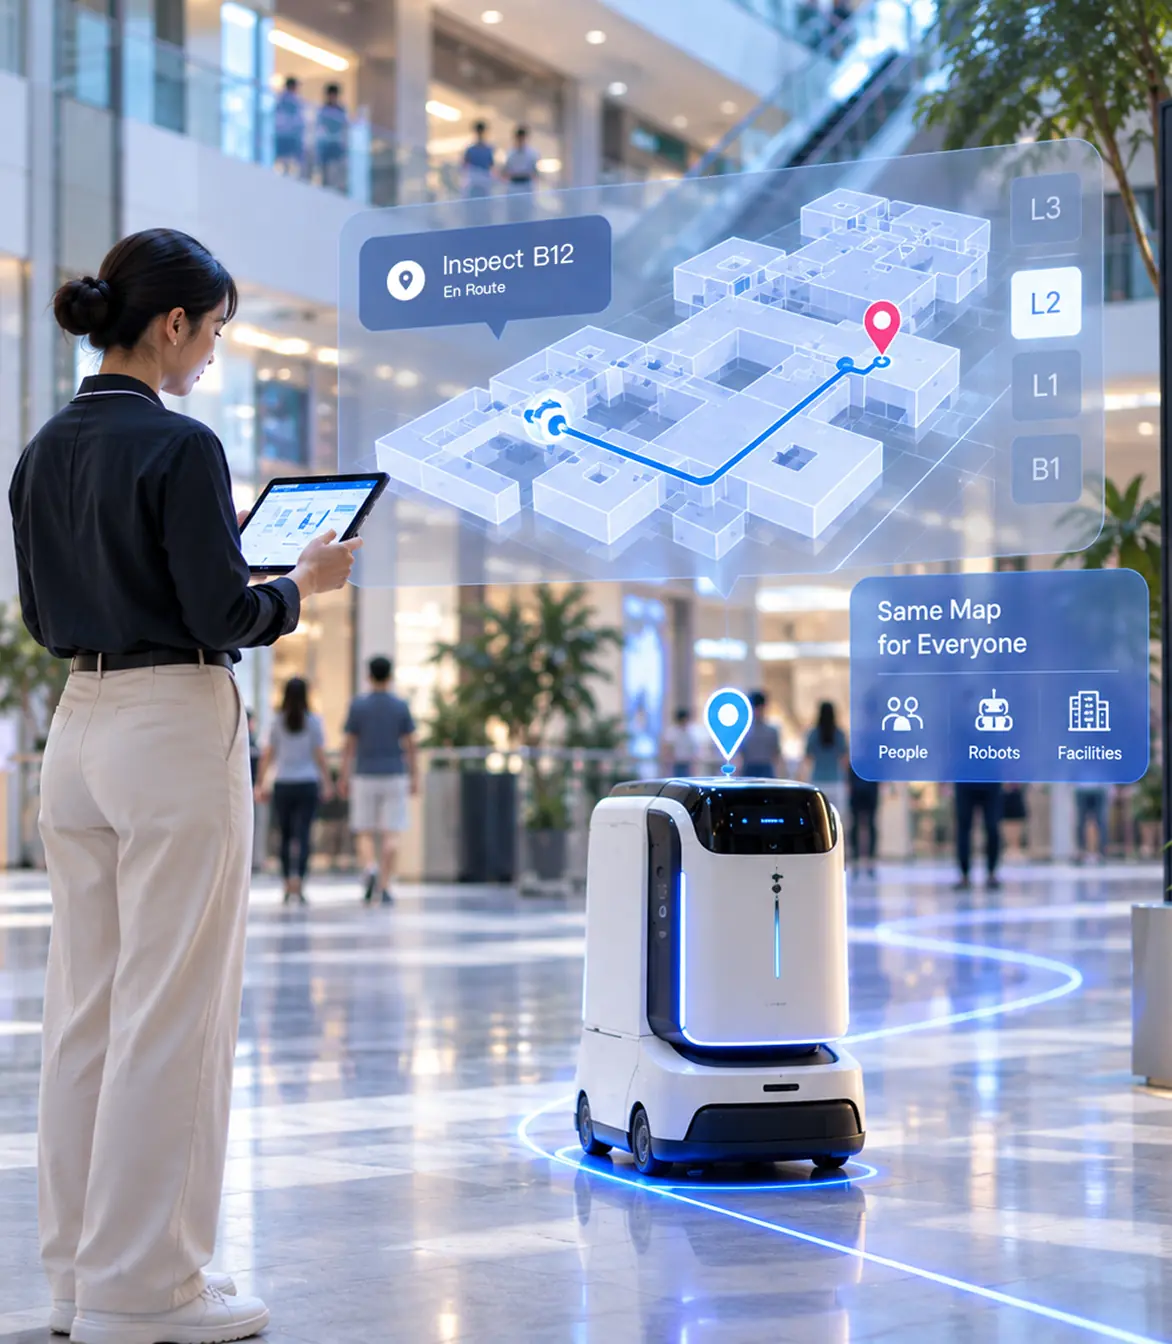

ロボットごとに建物内をスキャンする代わりに、あらかじめ作成されたマップを読み込んで利用できます。これにより、導入のたびに数日かけて行っていた現地スキャンが不要になります。

清掃、配送、警備、点検など、異なるロボットでも共通の空間データを利用できます。ロボットごとに現地スキャンを繰り返す必要がなく、特定のベンダーに依存することもありません。

IMDFネイティブの屋内データを採用し、OpenUSD形式で出力。空間データは、さまざまなロボットプラットフォームやシミュレーション環境で共通して利用できます。
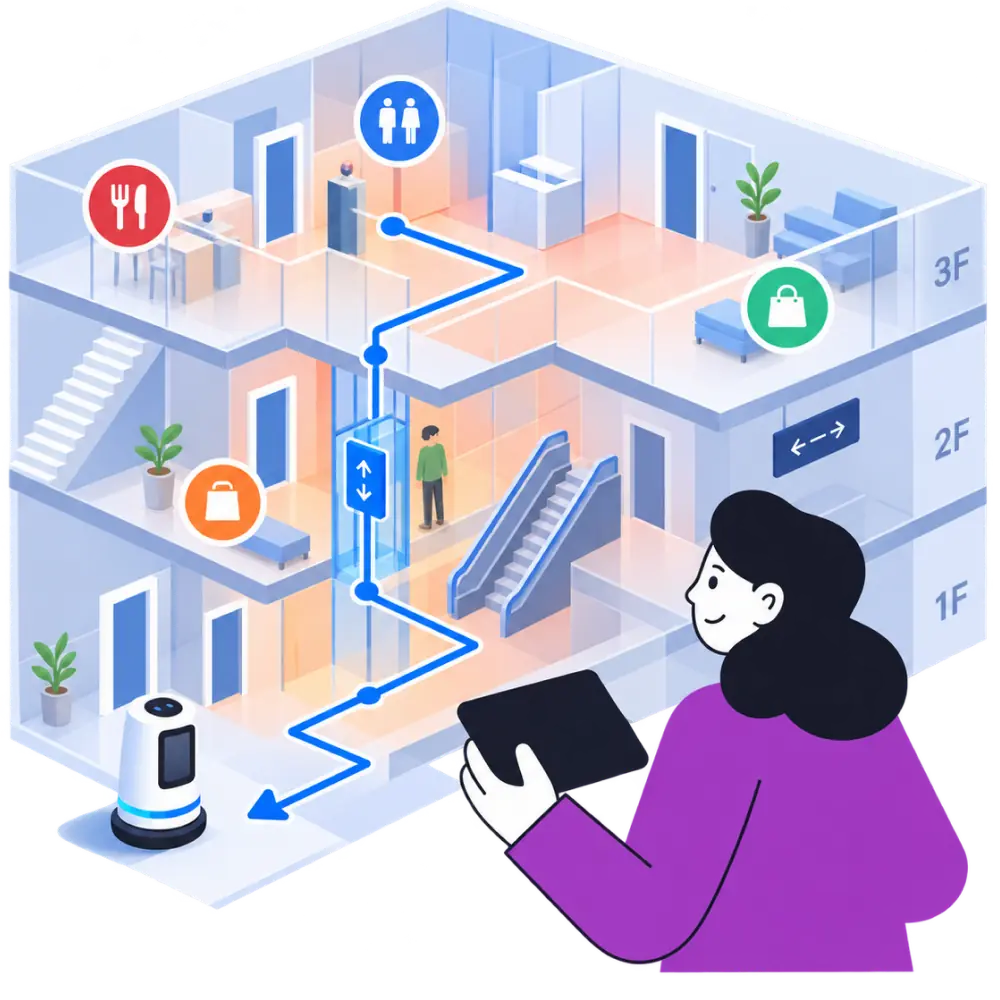
Mapxusの屋内マップを、ロボットシミュレーションやナビゲーションスタックが直接読み込めるOpenUSDシーンへ変換します。
主な機能

自動変換:1フロアあたり約1分
ジオメトリ、物理衝突レイヤー、自己位置推定用マップを生成
OmniverseおよびIsaac Simで利用可能なOpenUSD形式で出力
BIM不要 — Mapxusの標準屋内マップから変換可能
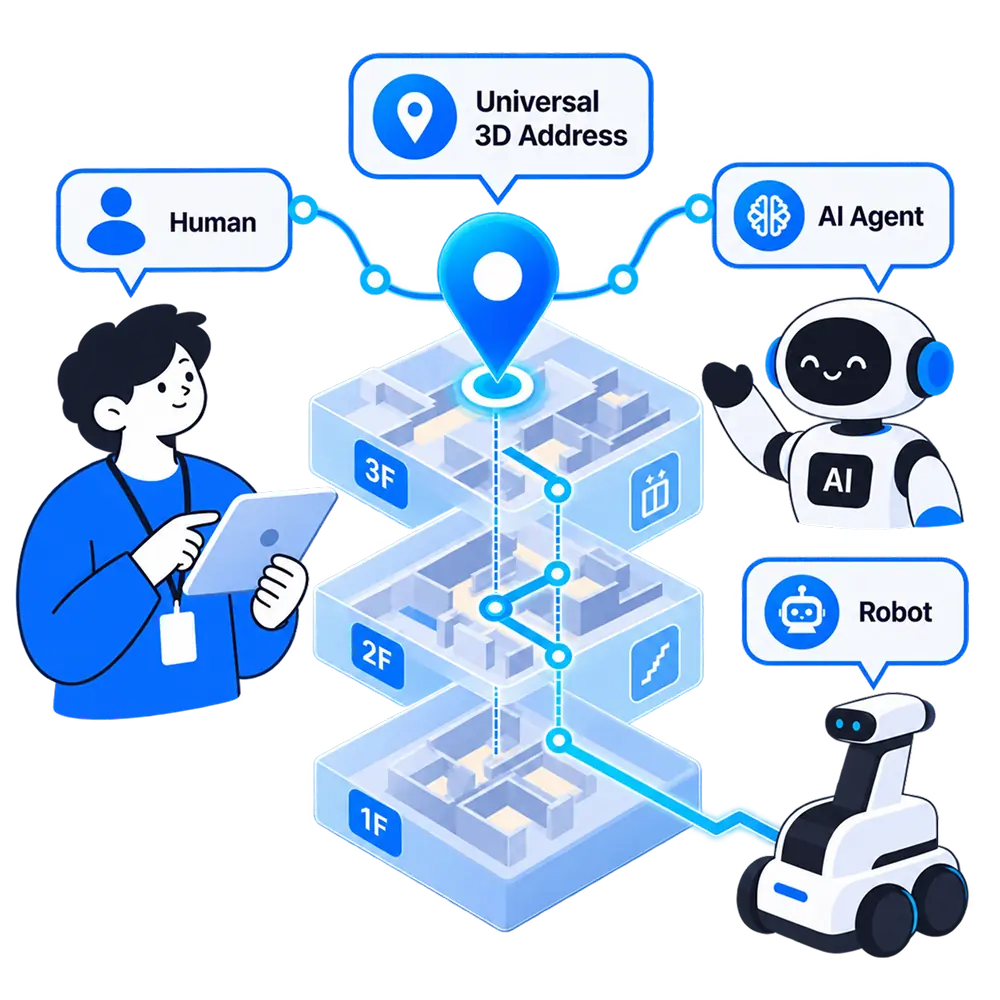
緯度・経度・フロアを共通の座標系で管理し、各ロボット固有の座標系に変換
主な機能
すべてのシステムで共通のアドレス体系
ロボット座標系への変換
経路案内ルートをロボットへ直接提供
スタッフ、AIエージェント、ロボットで共通のアドレスを利用
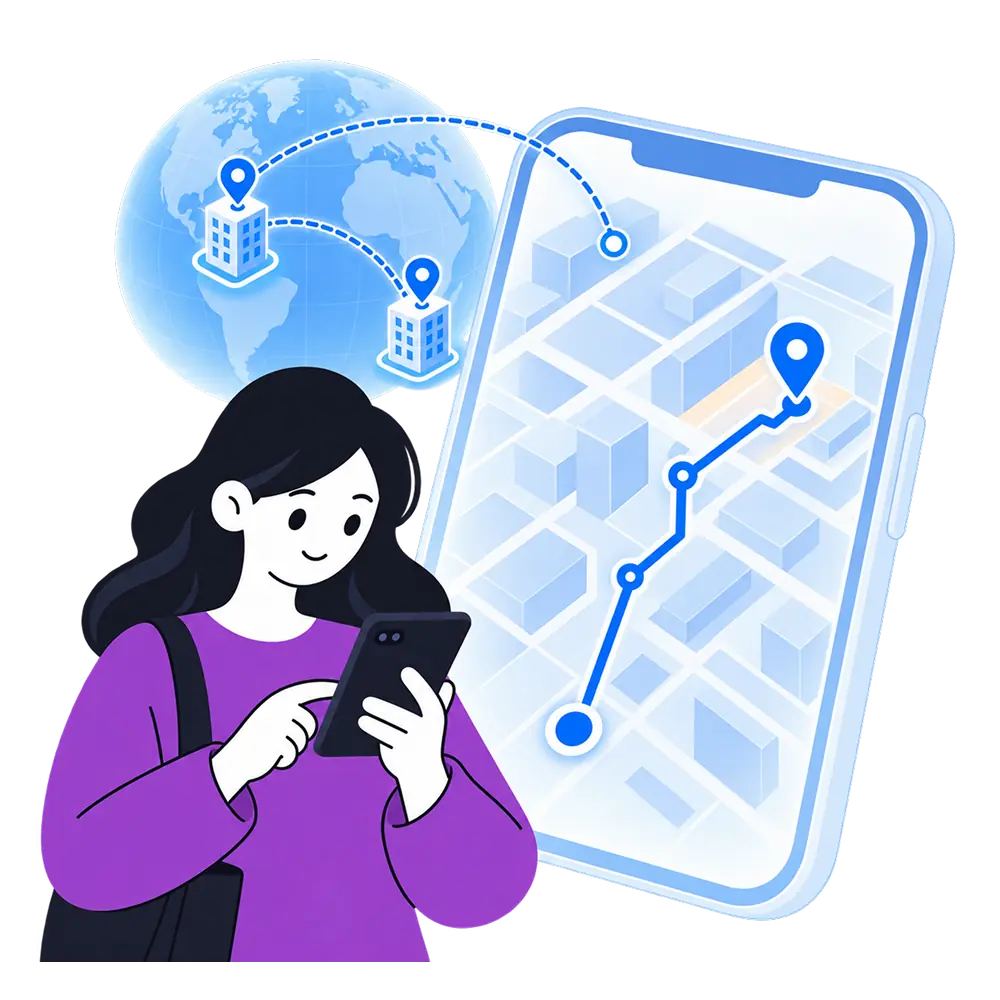
Mapxusは建物全体のワールドモデルを提供します。周囲の障害物には、ロボット自身のセンサーがリアルタイムで検知・対応します。それぞれの役割を分けることで、効率的なナビゲーションを実現します。
主な機能
共有マップを基盤とした全体ルート計画
複数フロア・複数建物間の経路案内
ロボット自身のLiDARやカメラによる障害物回避機能を維持
既存のロボットナビゲーションスタックと併用可能
ロボットを現場に導入する前に、実際の建物を再現したデジタルツイン上で、その動作や導入プロセスを事前に検証できます。
主な機能
NVIDIA Isaac Simで実証済み
連携上の問題を、現場ではなくシミュレーション段階で発見
保有・運営する複数の施設へ展開可能
施設管理チームはこれまで、勤務シフトやSOP、研修を通じてスタッフを管理してきました。ロボットリソースマネジメント(RRM)は、こうした人材管理の考え方をロボットにも応用します。人とロボットが共通のマップとナレッジベースを活用することで、一元的に管理できる環境を実現します。


一度作成したマップを、あらゆるロボットで活用
ロボットワークフォースに対応する施設へ
現地スキャンによる遅延なく、ロボットを導入
ひとつのマップで複数ベンダーのロボットに対応
現在のデジタル化投資を、未来のワークフォースにも活用