
現今多數室內機器人在正式運作前,都必須重新掃描建築環境。Mapxus 將既有室內地圖轉化為可供機器人直接使用的空間資料層。地圖只需建立一次,由場域管理者持續維護,並可供機器人、AI Agent 與相關人員共同讀取與使用。
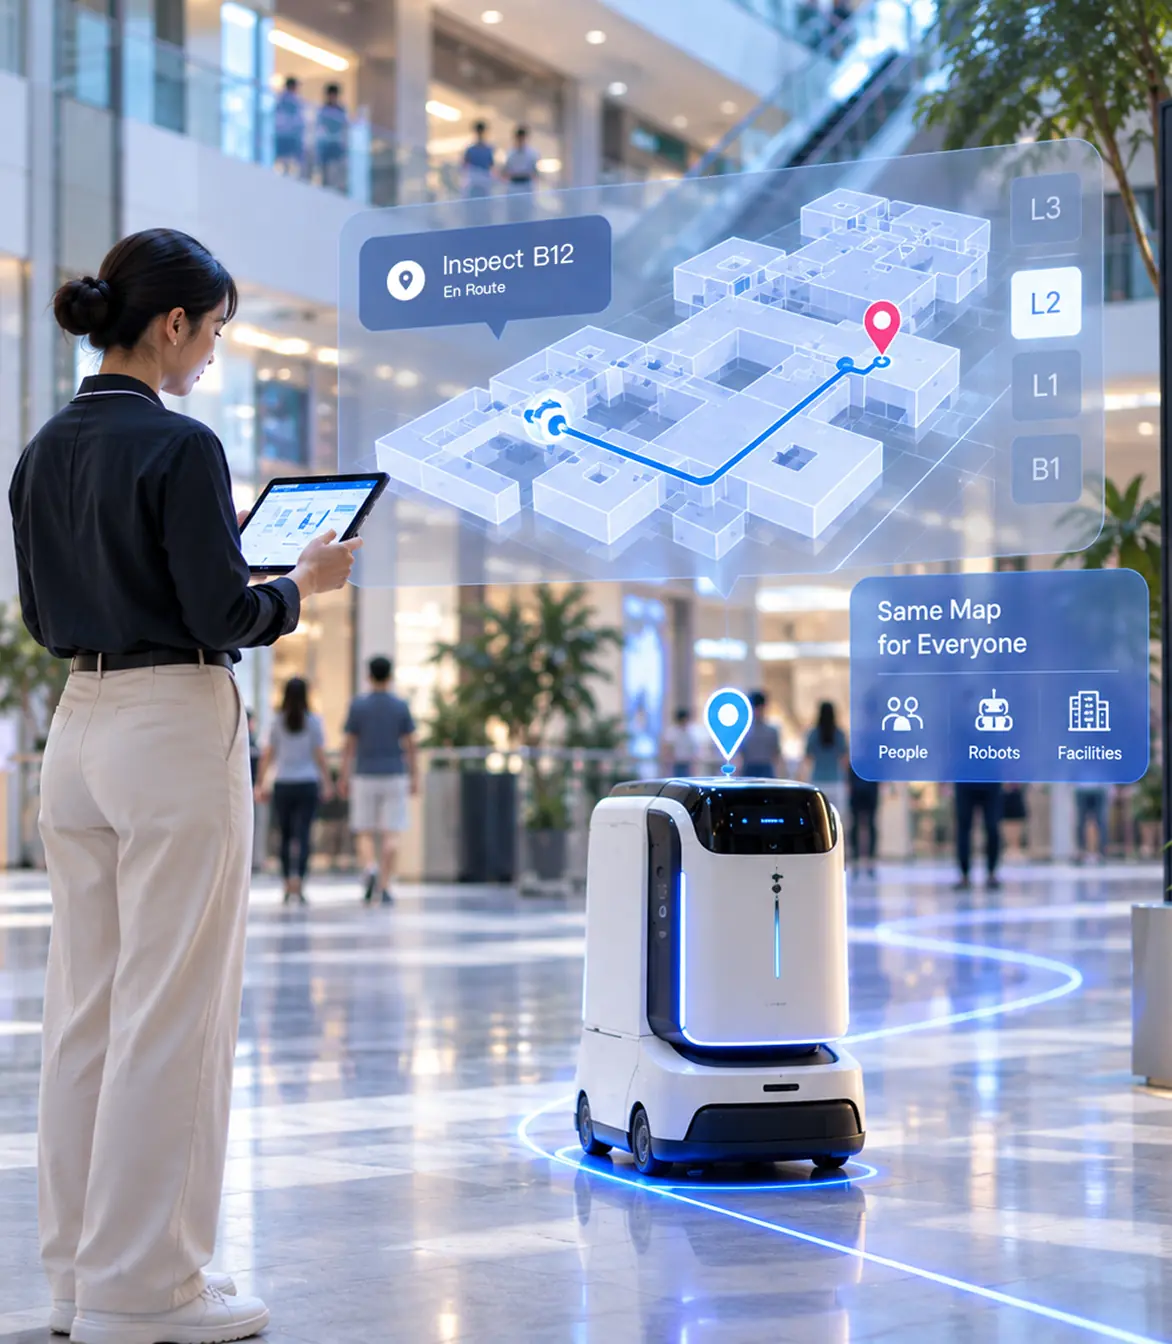

機器人可直接載入預先建立的地圖,無需每台都重新掃描建築,省下每次部署所需的數日測繪作業。

無論清潔、配送、保全或巡檢,不同機器人都能共用同一套空間資料來源,避免重複掃描,也降低對單一供應商的綁定。

採用 IMDF 原生室內資料並支援 OpenUSD 輸出,讓空間資料層可在不同機器人平台與模擬環境間自由移轉與共用。
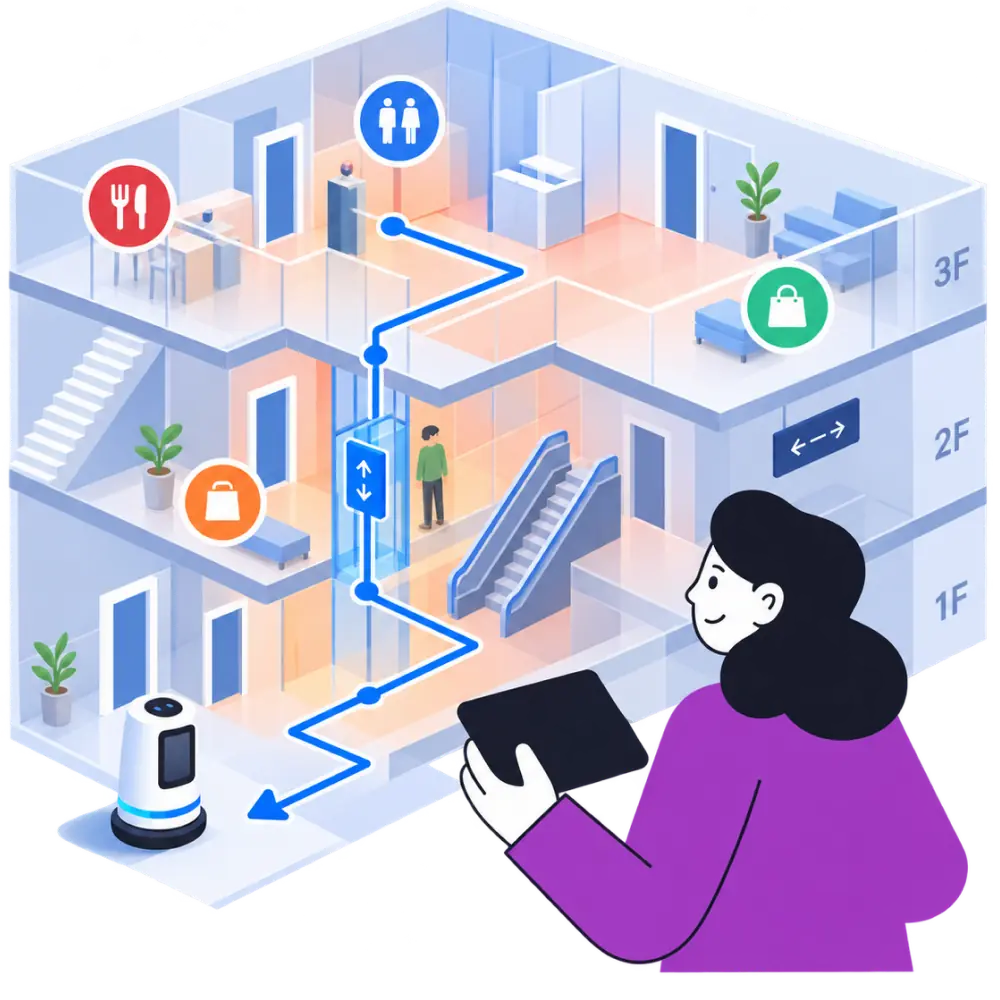
Mapxus 可將既有室內地圖轉換為 OpenUSD 場景,讓機器人模擬與導航系統可直接載入使用。
核心能力

自動化轉換,每層樓約一分鐘完成
支援幾何資料、物理碰撞層與定位地圖
支援 OpenUSD 輸出,可用於 Omniverse 與 Isaac Sim
無需 BIM,可直接由標準室內地圖轉換
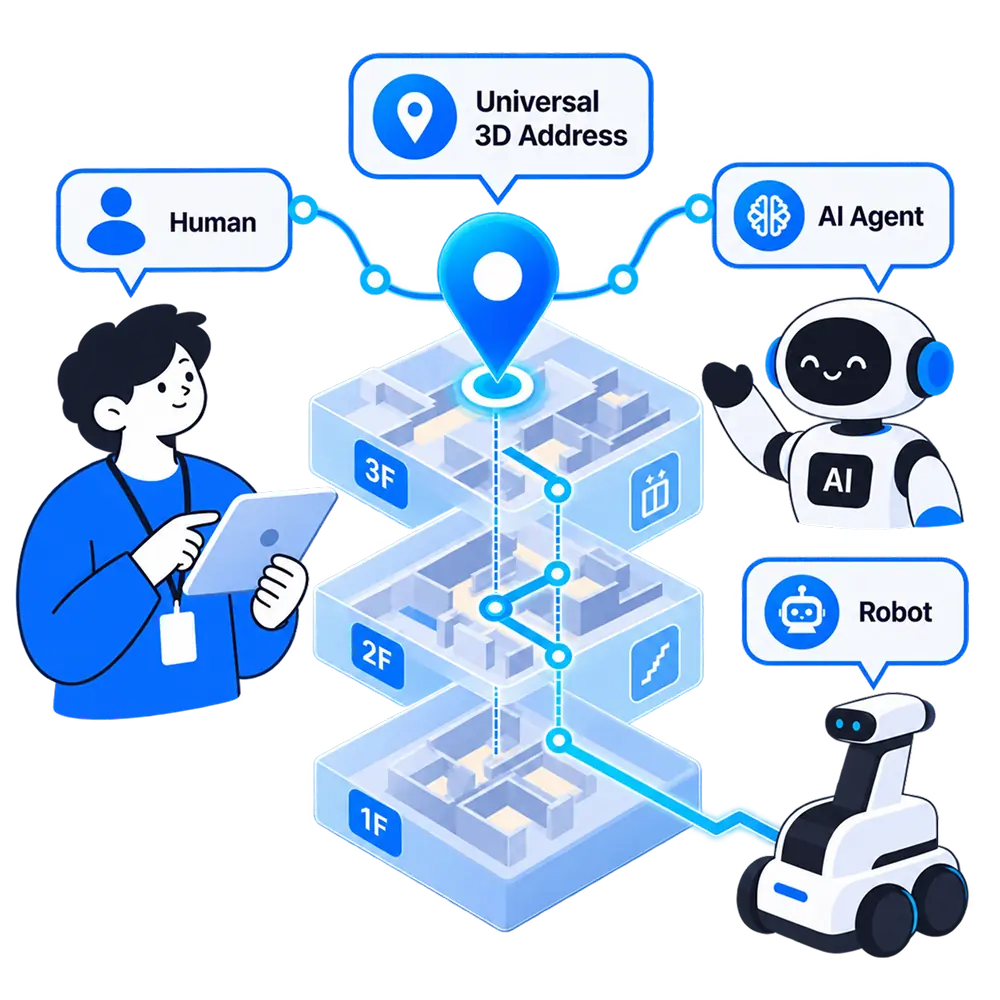
以經度、緯度與樓層建立共用座標系統,並轉換為各機器人可理解的座標框架。
核心能力
一套位址架構,跨系統共用
支援轉換至各機器人的座標系統
導航路徑可直接傳送給機器人
人員、AI Agent 與機器人共用同一套位址
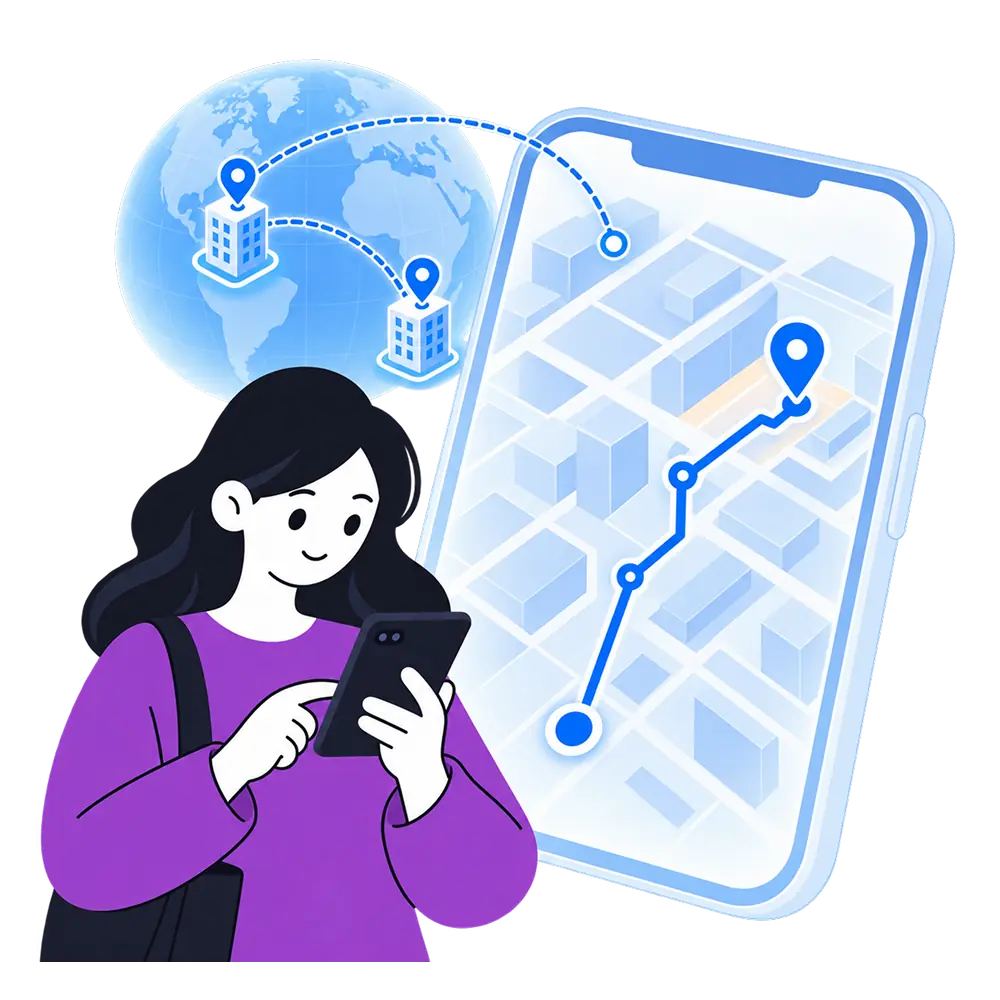
Mapxus 提供建築空間的全域模型,而機器人仍由自身感測器即時偵測並避開障礙物,各自發揮最適合的功能。
核心能力
依共用地圖進行全域路徑規劃
支援跨樓層與跨建築導航
保留機器人自身 LiDAR 與攝影機的即時避障能力
可與既有機器人導航系統並行運作
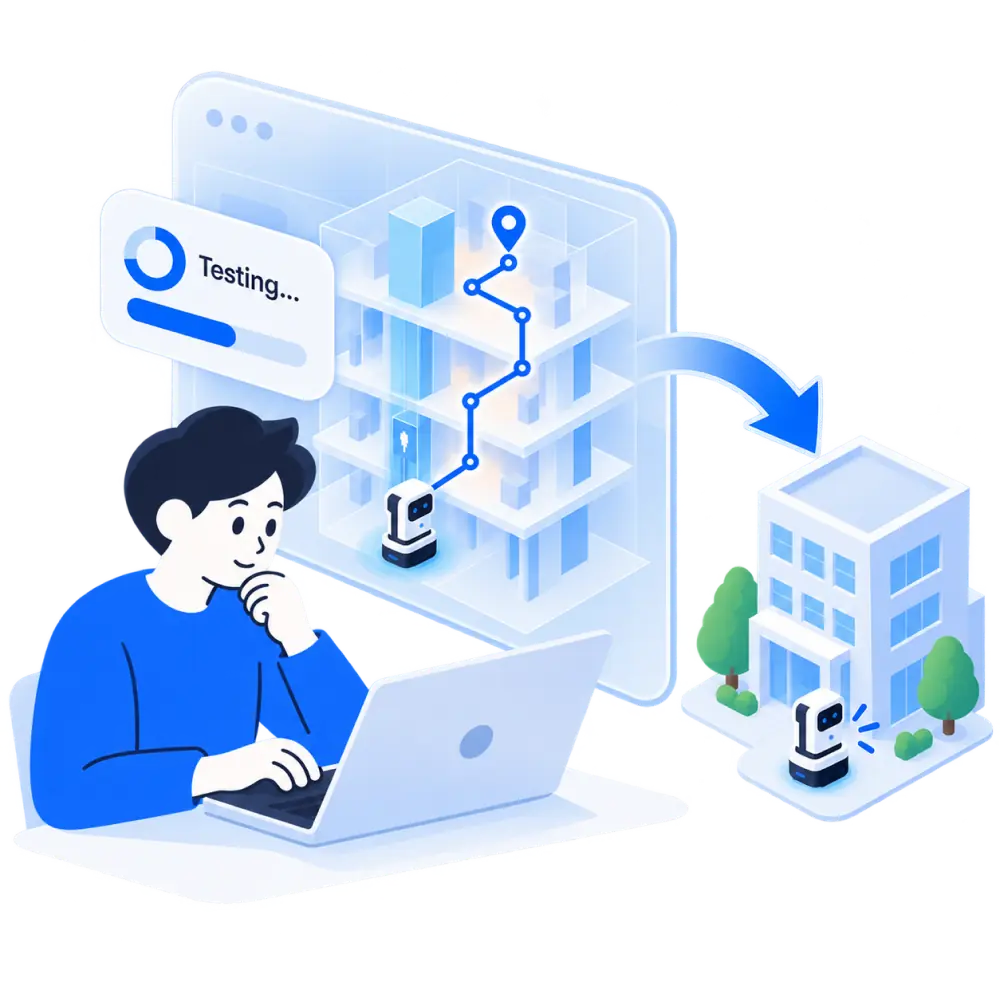
在機器人正式進場前,先於真實建築的數位分身中驗證部署情境。
核心能力
已於 NVIDIA Isaac Sim 完成驗證
整合問題可在模擬階段提前發現,而非等到現場才處理
可於不同場域中重複套用與擴展
物業團隊早已透過排班、SOP 與培訓管理人力。機器人資源管理(RRM)則將同樣的管理邏輯延伸至機器人,在同一張地圖與同一套知識庫上協同運作。


